Observer & cartographier
Circulation au sol entre les rangs, détection d’anomalie, publication d’une coordonnée de case, désherbage mécanique supervisé, reprise manuelle.
OUTIL Nº 01 / ROBOT A‑01 ET RÉSEAU SUR RAILS
Un robot mobile au sol, couplé à un réseau de rails au-dessus des rangs. Ce document décortique la conception pièce par pièce, fixe les fonctions du couple A‑01 / rails, et inscrit l’étude dans le plan de développement.
SYSTÈME SUR RAILS
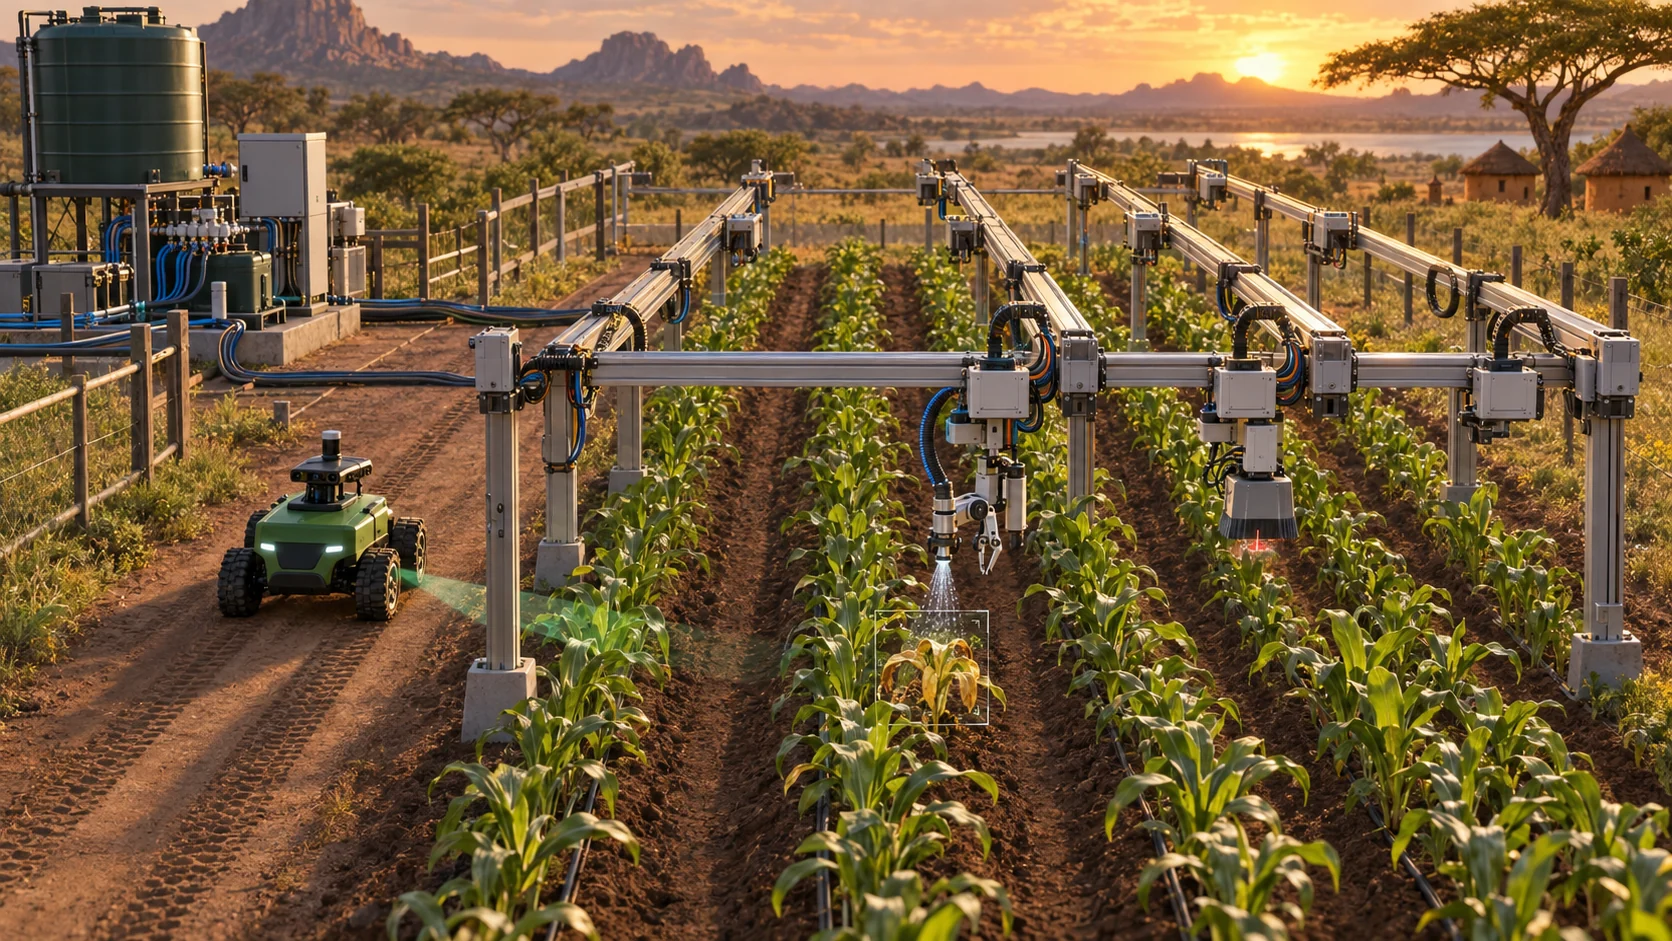
L’étude ci-dessous découpe ce dessin en architecture, pièces, fonctions et étapes de réalisation, puis les rattache à la feuille de route A‑01.
02 / ÉTUDE DE CONCEPTION · RAILS × A‑01
Cette étude part de l’illustration « ferme sur rails ». Elle sépare le robot mobile, l’infrastructure fixe et la supervision. Les valeurs cibles restent à fixer avec une parcelle pilote ; rien ici ne remplace un calcul de structure, un schéma électrique ou une analyse de risques signée.
Circulation au sol entre les rangs, détection d’anomalie, publication d’une coordonnée de case, désherbage mécanique supervisé, reprise manuelle.
Infrastructure fixe au-dessus des cultures : têtes gauches et droites rejoignent une position pour irriguer, nourrir ou porter un outil léger, sans tasser le rang.
02.1 / ARCHITECTURE EN COUCHES
Géométrie des cultures, hauteur max, espacement, zones d’exclusion, points d’ancrage des piliers et passage des engins.
Châssis, perception, localisation, outil de désherbage, télémétrie. Il produit la carte et les alertes ; il n’ouvre pas la vanne du rail.
Porteurs fixes, rails longitudinaux, butées, chemins de câbles et de flexibles, accès maintenance en bout de rang.
Deux têtes indépendantes par rang (côté gauche / côté droit), effecteur, capteurs locaux, encodeur de position sur le rail.
Réservoir, pompe, filtration, vannes, mesure de débit, alimentation électrique locale, armoire de commande.
Plan de parcelle, file d’anomalies, affectation tête, modes arrêt / manuel / supervisé, historique synchronisé A‑01 ↔ rails.
02.2 / PIÈCES À ÉTUDIER
Inventaire issu du dessin de conception. Chaque pièce devra recevoir un propriétaire, une interface et un critère d’acceptation avant achat ou fabrication.
| Réf. | Pièce ou sous-ensemble | Fonction dans le couple | Preuve à obtenir |
|---|---|---|---|
| P-01 | Fondations & piliers Plots béton ou ancrages, montants, contreventement. | Porter les rails hors culture, absorber vent et charges des têtes, laisser passer A‑01 et les engins en bout de parcelle. | Calcul de charge, essai de stabilité, gabarit de passage mesuré. |
| P-02 | Rails longitudinaux Profil, joints, alignement, butées d’extrémité. | Guider le chariot sur toute la longueur du rang avec un jeu et une flèche acceptables. | Tolérance d’alignement, course libre, contrôle des butées. |
| P-03 | Chariot / tête mobile Galets, moteur, frein, châssis étanche. | Se positionner sur une case, rester immobile pendant l’action, rentrer en zone de service. | Précision de position, reprise après coupure, IP et entretien. |
| P-04 | Effecteur Bras, buse, vanne, éventuel outil léger. | Appliquer eau ou nutriment sur la cible, ou porter un outil secondaire défini par la mission. | Débit, délai d’ouverture, zone mouillée, absence de dérive hors case. |
| P-05 | Réseau fluide Conduites, flexibles, collecteurs, filtres. | Alimenter chaque tête depuis la station sans fuites ni contamination croisée. | Pression, pertes de charge, purge, nettoyage et traçabilité du fluide. |
| P-06 | Station hydraulique Réservoir, pompe, capteurs niveau / pression / débit. | Fournir le débit demandé, alerter le manque, isoler une tête défaillante. | Courbe pompe, scénarios de panne, arrêt d’urgence fluide. |
| P-07 | Capteurs de tête Caméra ou distance, fin de course, encodeur rail. | Confirmer la case, détecter un obstacle sous le rail, mesurer la position réelle. | Correspondance case demandée / case atteinte, faux déclenchements. |
| P-08 | Énergie rail Bus électrique, convertisseurs, protections. | Alimenter moteurs et vannes ; isoler un tronçon en maintenance. | Bilan de puissance, protection différentielle, procédure de consignation. |
| P-09 | Liaison de commande Bus filaire ou radio locale, horloge commune. | Recevoir la mission, renvoyer l’état, garder un arrêt local prioritaire hors réseau distant. | Latence, perte de lien, redémarrage sûr, journal local. |
| P-10 | A‑01 (sous-système sol) Châssis, perception, GNSS, outil mécanique. | Cartographier, signaler, désherber, rester maître de sa propre sécurité. | Voir exigences F-01 à F-08 ; protocole de publication de coordonnées. |
| P-11 | Superviseur de mission Console, plan de parcelle, files d’attente. | Affecter une anomalie à une tête, refuser une action hors zone, archiver. | Scénarios d’affectation, refus, double commande, export du journal. |
| P-12 | Robot mouche (option) Observation aérienne légère. | Compléter la vue d’ensemble ; ne traite pas et ne commande pas le rail. | Fenêtre de vol, qualité d’image, non-interférence avec les rails. |
02.3 / FONCTIONNALITÉS DU COUPLE
| Réf. | Fonction | Enchaînement attendu | Vérification |
|---|---|---|---|
| C-01 | Découpage en cases | Importer ou relever la parcelle ; définir rangs, cases, exclusions et points de service. | Plan numérique superposé à un levé terrain. |
| C-02 | Cartographie A‑01 | Parcourir les rangs ; annoter humidité apparente, adventices, plantes à risque ; publier une case. | Journal de passage et carte d’anomalies revue par l’opérateur. |
| C-03 | Publication d’anomalie | Émettre {rang, côté, case, type, confiance, horodatage} vers le superviseur. | Message conforme au schéma ; rejet si confiance basse. |
| C-04 | Affectation de tête | Choisir la tête gauche ou droite du rang ; refuser si tête occupée, en panne ou hors zone. | Scénarios de file d’attente et de conflit. |
| C-05 | Positionnement rail | Déplacer la tête jusqu’à la case ; confirmer par encodeur et, si besoin, vision locale. | Erreur de position mesurée sur jalons ; arrêt sur butée. |
| C-06 | Action fluide ciblée | Ouvrir la vanne le temps calibré ; mesurer le volume ; refermer ; rincer si requis. | Volume délivré vs consigne ; absence de fuite hors case. |
| C-07 | Désherbage au sol | A‑01 intervient mécaniquement là où le rail n’agit pas ; jamais en même temps sur la même case sans règle d’exclusion. | Matrice d’exclusion A‑01 / tête documentée et testée. |
| C-08 | Arrêt coordonné | Arrêt d’urgence coupe traction A‑01, moteurs de têtes et pompe ; reprise seulement après acquittement local. | Temps d’arrêt mesuré ; interverrouillages essayés. |
| C-09 | Mode dégradé | Sans rails opérationnels, A‑01 continue observation et désherbage supervisé ; sans A‑01, le rail n’accepte que des missions manuelles bornées. | Deux scénarios de panne joués de bout en bout. |
| C-10 | Journal unique | Fusionner événements A‑01 et rails ; garder une copie locale hors réseau distant. | Coupure réseau ; relecture complète après retour. |
02.4 / ÉTAPES DE RÉALISATION
Relever longueur, largeur, écartements, hauteur de culture, vents dominants, accès engins et points d’eau. Sans ce levé, aucun rail n’est dimensionné.
Un rail par interrang, portique transversal, ou combinaison. Comparer coût d’ancrage, ombre portée, maintenance et collision avec A‑01.
Charges mortes, vent, masse des têtes, flèche max, fondations. Validation par un bureau ou un calculateur compétent avant fabrication.
Course, vitesse, accélération, freinage, précision de case. Banc à terre avant montage sur piliers.
Pompe, filtration, vannes, buse, mesure de débit. Essais d’étanchéité et de volume hors culture.
Alimentation, protections, arrêts, consignations, distances aux personnes et animaux. Alignement ISO 18497 pour la machine et règles locales pour l’installation fixe.
Schéma de message A‑01 → superviseur → tête ; horodatage ; codes d’erreur ; règle d’exclusion spatiale.
Un seul rang instrumenté, une tête, missions manuelles puis semi-automates, journal complet.
A‑01 publie une anomalie ; la tête exécute ; l’opérateur valide. Mesurer latence, refus et faux positifs.
Dupliquer après preuves sur un rang. Ajouter files d’attente, maintenance et coût réel d’exploitation.
Ces dix étapes alimentent les jalons M6 à M9 de la feuille de route. A‑01 seul (M0–M5) reste le socle : sans robot fiable au sol, le rail ne reçoit pas de carte digne de confiance.
LA FERME VIRTUELLE
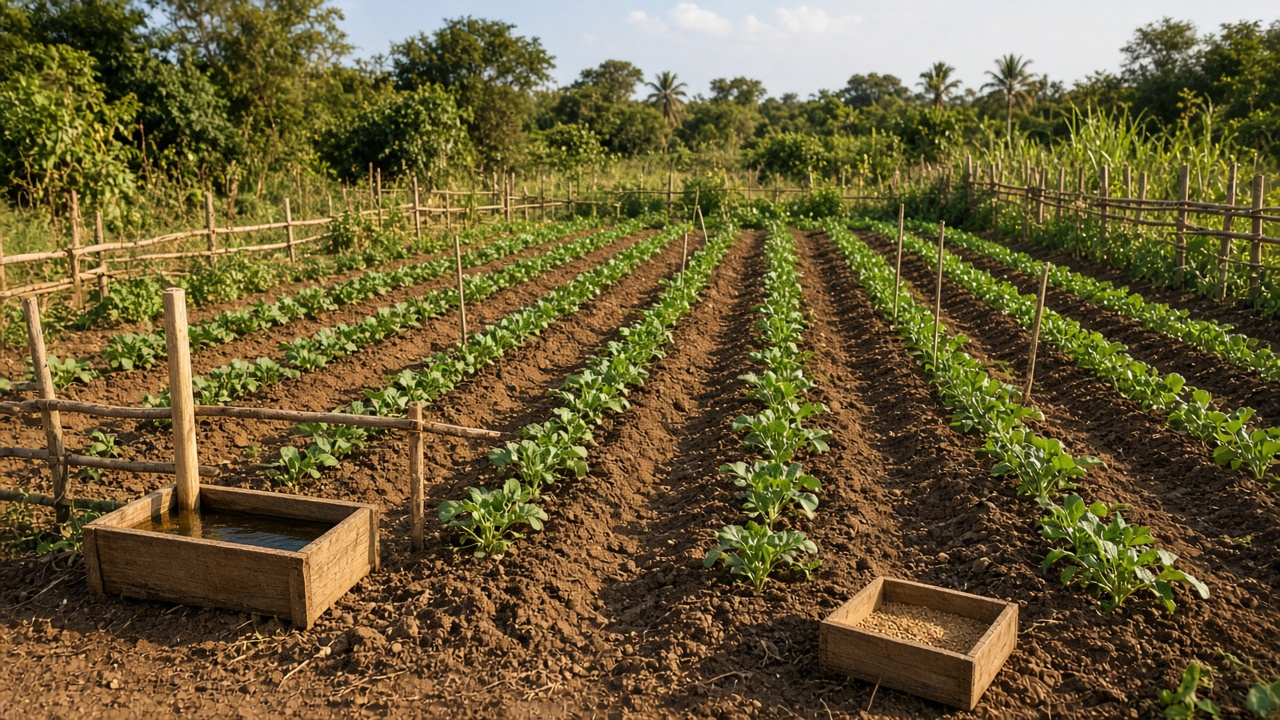
Image de la planche cultivée utilisée pour représenter le terrain du jeu.
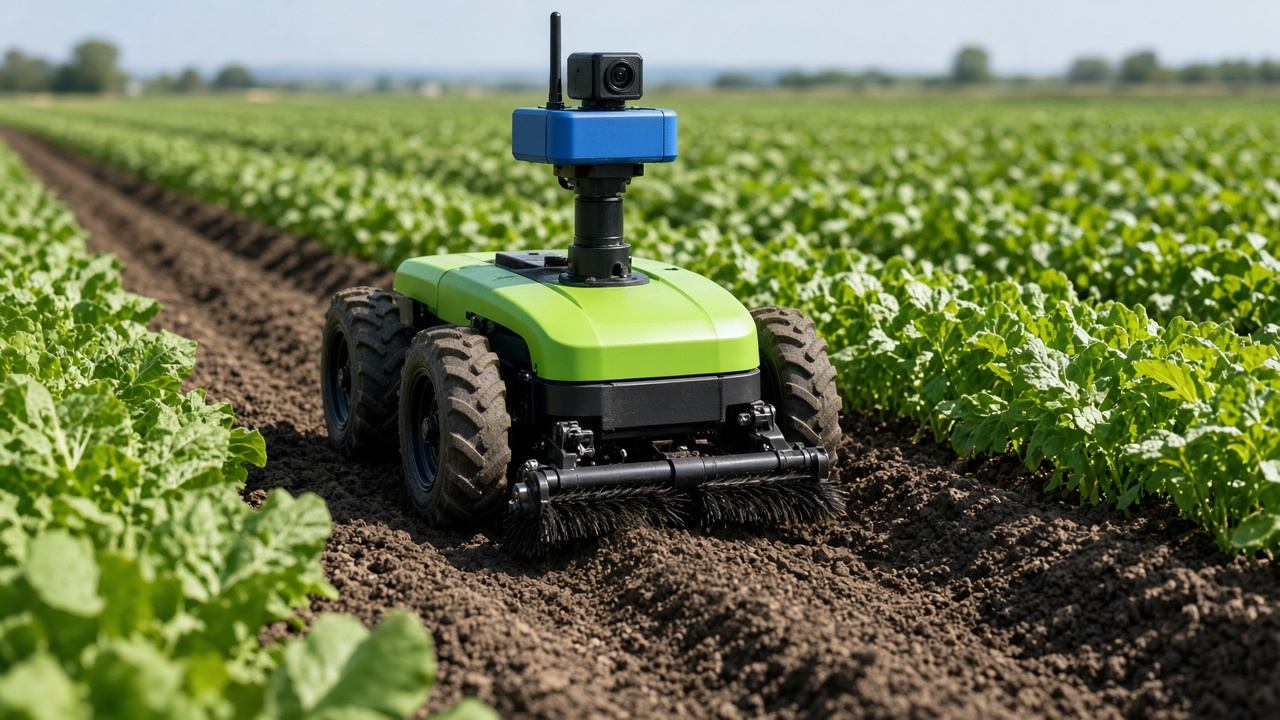
Le robot de la ferme virtuelle, entre les cultures, avec son mât de capteurs.
Vue d’ensemble du réseau aérien et du robot au sol dans le même champ.
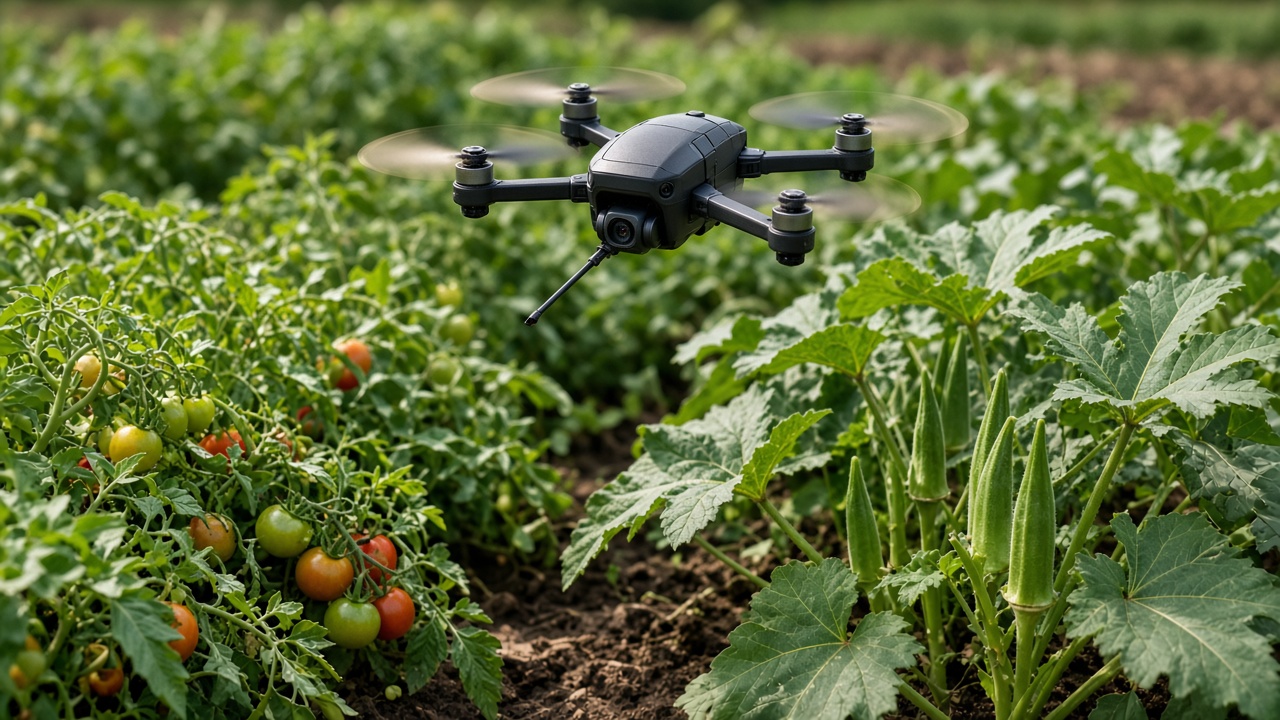
Engin volant d’observation, caméra tournée vers le rang. Il ne remplace pas le robot au sol et ne traite pas.
STATUT / ÉTUDE PRÉLIMINAIRE
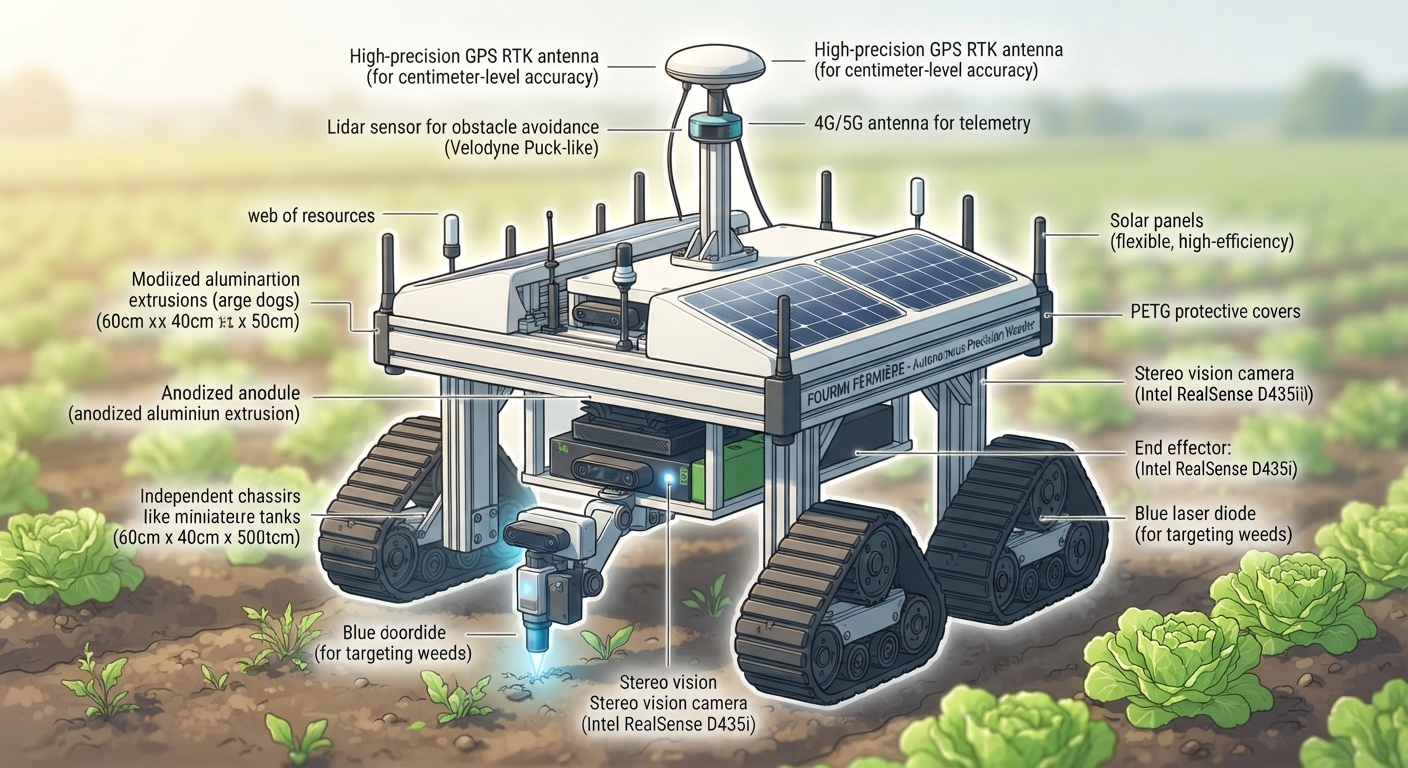
L’illustration associe des chenilles, une antenne GNSS RTK, un capteur de distance, une caméra stéréo, une liaison 4G/5G, des panneaux solaires et un outil visant les adventices. Certaines légendes sont répétées ou imprécises. La combinaison réelle de ces éléments dépendra de la parcelle, du budget énergétique, du risque et des essais.
La première version envisagée privilégie l’observation et une intervention mécanique supervisée. La diode laser dessinée est une option de recherche distincte, non retenue pour le premier prototype.
01 / L’IMAGE ANALYSÉE
Une piste pour évoluer sur sol agricole. Adhérence, pression au sol, stabilité et nettoyage devront être mesurés.
Précision fine envisageable avec corrections et ciel dégagé ; un mode dégradé sûr est indispensable.
LiDAR et caméra stéréo sont des options pour repérer rangs, obstacles, cultures et adventices, à éprouver selon la lumière et la poussière.
La liaison cellulaire peut remonter l’état et les alertes. La sécurité locale doit continuer à fonctionner hors réseau.
La batterie reste à dimensionner. Les panneaux illustrés peuvent servir d’appoint ; leur contribution devra être mesurée.
Le choix d’un outil mécanique, thermique ou optique dépendra des essais et d’une analyse de risques complète.
DÉCISION DE CONCEPTION
Aucune action laser n’est prévue pour le prototype initial. Une émission optique orientée vers le sol présente des risques pour les yeux, les animaux, les cultures et l’environnement. Son étude exige une classification du système final, des protections matérielles, des interverrouillages et une validation dédiée au regard de l’IEC 60825-1.
Le robot ne doit pas intervenir dans une zone où circulent des personnes ou des animaux. Détection d’obstacle, arrêt d’urgence, géorepérage et reprise manuelle seront des conditions de base des essais. Les principes de la série ISO 18497 guideront l’analyse de sécurité de la machine agricole autonome.
03 / CAHIER DES CHARGES · VERSION DE CONCEPTION
Les exigences ci-dessous cadrent une étude préliminaire. Les seuils chiffrés, le choix des composants et la conformité réglementaire seront fixés après caractérisation d’une exploitation pilote.
Parcelles privées en rangs. A‑01 cartographie et désherbe sous supervision. Le réseau sur rails, une fois étudié, reçoit une coordonnée pour une action fluide bornée.
Pas de circulation sur voie publique, d’usage en présence d’animaux ou de personnes dans la zone, ni de traitement laser. Le multi-rangs motorisé attend les preuves du banc un rang.
| Réf. | Exigence de conception | Vérification attendue |
|---|---|---|
| F-01 | Mission bornée Importer ou tracer une zone, ses rangs, ses exclusions et un trajet approuvé par l’opérateur. | Essai de mission avec refus de sortie de zone et journal de trajet. |
| F-02 | Localisation robuste Combiner positionnement corrigé, odométrie et perception ; signaler toute perte de qualité de localisation. | Essais sous ciel dégagé et conditions dégradées avec arrêt ou reprise manuelle. |
| F-03 | Détection de présence Reconnaître un obstacle, une personne ou un animal dans l’enveloppe de déplacement et bloquer l’action. | Scénarios d’obstacles représentatifs validés avant déplacement autonome. |
| F-04 | Lecture des plantes Distinguer rang cultivé et adventices avec un niveau de confiance ; refuser l’action en cas d’incertitude. | Jeu d’images annotées sur la culture pilote et revue des faux positifs. |
| F-05 | Intervention supervisée Activer un outil mécanique sélectionné uniquement dans une zone autorisée et lorsque les conditions de sécurité sont réunies. | Essai sur parcelle témoin, suivi des interventions et des dommages éventuels. |
| F-06 | Maîtrise opérateur Prévoir modes arrêt, manuel, mission supervisée ; arrêt d’urgence physique et commande locale prioritaires. | Essais d’arrêt, de redémarrage et d’interverrouillage documentés. |
| F-07 | Télémétrie & journal Afficher position, batterie, état capteurs, alertes et interventions ; conserver localement les événements hors réseau. | Coupure puis retour réseau : aucune donnée critique perdue dans le scénario défini. |
| F-08 | Énergie Mesurer consommations de traction, calcul et outil ; prévenir la réserve insuffisante et rejoindre une zone de service si possible. | Bilan énergétique sur mission représentative et scénario de batterie faible. |
| F-09 | Publication de case Émettre vers le superviseur une anomalie structurée {rang, côté, case, type, confiance} utilisable par une tête sur rail. | Schéma de message validé ; messages à faible confiance refusés. |
| F-10 | Exclusion spatiale Interdire l’outil d’A‑01 et l’action d’une tête sur la même case au même instant, sauf procédure écrite d’essai. | Scénario de conflit : une seule action autorisée, journal cohérent. |
| Réf. | Exigence de conception | Vérification attendue |
|---|---|---|
| N-01 | Terrain & gabarit Définir largeur, garde au sol, masse, pente et pression au sol après relevé des rangs et des terrains pilotes. | Plan coté, pesée, essais de franchissement et mesure de tassement. |
| N-02 | Résistance Protéger électronique et connecteurs contre poussière, éclaboussures, chaleur et nettoyage prévus sur site. | Essais environnementaux selon les conditions réellement retenues. |
| N-03 | Disponibilité Permettre inspection, entretien, remplacement batterie et accès aux éléments d’usure sans démontage lourd. | Procédure de maintenance et démonstration d’intervention. |
| N-04 | Données & accès Limiter les images conservées, protéger les comptes, chiffrer les échanges et tracer les commandes distantes. | Revue de configuration, contrôle des accès et test de restauration. |
| N-05 | Sécurité animale Séparer physiquement les zones d’essai des parcours d’élevage et exclure toute activation de l’outil en présence d’animaux. | Plan de site, clôture/consignes et essais d’inhibition documentés. |
| N-06 | Infrastructure rail Définir hauteur libre, flèche max, charge par tête, fondations et distances de sécurité avant tout ancrage définitif. | Note de calcul, plan coté et réception structurelle. |
| N-07 | Fluides Identifier le fluide autorisé, le volume max par case, la filtration et la procédure de vidange / rinçage. | Essais de volume, de fuite et de contamination croisée hors culture. |
04 / VALIDATION
Le prototype n’avancera d’une phase à l’autre que lorsque les essais, les incidents et les limites sont documentés.
Culture, largeur de rang, sol, saison, météo, densité d’adventices et circulation animale décrits par l’exploitation pilote.
Analyse des dangers, zones d’exclusion, arrêts, vitesse et distances de sécurité vérifiés par essais.
Jeu d’essai local avec taux de détection, erreurs sur cultures et cas non reconnus publiés dans un rapport interne.
Parcours, énergie, qualité d’intervention et incidents comparés à une méthode témoin sur plusieurs passages.
Sur un rang instrumenté : A‑01 publie une case, la tête atteint la position, le volume fluide est mesuré, l’arrêt commun est prouvé.
Critères chiffrés à fixer avec l’exploitant avant les essais. Aucun taux de précision ni durée d’autonomie n’est revendiqué à ce stade.
05 / FEUILLE DE ROUTE
Les jalons M0–M4 consolident A‑01. M5–M8 introduisent l’infrastructure sur rails. M9 ouvre les options après preuves.
Choisir cultures et parcelles ; mesurer rangs, hauteur, vents, accès engins et points d’eau ; ouvrir l’analyse de risques A‑01 et infrastructure.
Comparer capteurs, GNSS et modèles de reconnaissance sur des données locales ; définir le schéma de case {rang, côté, index}.
Assembler châssis, batterie, arrêt d’urgence et outil mécanique sous contrôle humain.
Tester trajet, obstacles, géorepérage et journal ; publier une anomalie factice vers un simulateur de superviseur.
Évaluer efficacité, dommages, énergie, maintenance et coût réel avec l’exploitation, sans rail motorisé.
Verrouiller architecture (P-01 à P-12), note de calcul, fluides autorisés et protocole C-01 à C-10. Voir étude de conception.
Installer un tronçon de rail, une tête, la station fluide ; missions manuelles puis semi-automates hors culture puis sur rang témoin.
A‑01 publie une case réelle ; la tête exécute ; mesurer latence, refus, volume et exclusion spatiale (GATE 05).
Dupliquer après preuves ; files d’attente, maintenance, coût d’ancrage et disponibilité réelle.
Outils secondaires sur tête, robot mouche en observation, puis optique uniquement après analyse de sécurité dédiée.
06 / VEILLE TECHNIQUE · 12 OCTOBRE 2026
Cette sélection est une synthèse documentaire, pas une nomenclature achetée ni le compte rendu d’essais de Kimosiris. Les choix dépendent de la culture, du sol, des rangs et du budget énergétique de la parcelle pilote.
Comparer adhérence et tassement sur sol humide et sec ; mesurer glissement, rayon de braquage, profondeur d’ornière et temps de nettoyage. Les chenilles du dessin restent une hypothèse.
Essai à vitesse réduite, charge représentative et passages répétés.Un récepteur de classe ZED-F9P peut fournir un état RTK fixe ou flottant. Surveiller l’âge des corrections ; ne pas présumer d’une précision constante sous couvert végétal ou en perte de liaison.
Journaliser mode RTK, âge des corrections et écart à la trajectoire ; provoquer une perte de corrections et vérifier l’arrêt sûr.Commencer avec des images de la culture locale à plusieurs stades, lumières et états de sol. Une caméra de profondeur est une option à comparer avec une caméra RGB et un capteur de distance indépendant.
Mesurer séparément faux ciblages des cultures, adventices manquées et obstacles non détectés sur un jeu d’essai tenu à part.Séparer l’arrêt matériel et la commande des moteurs des traitements d’image. Le calcul d’IA ne doit pas pouvoir neutraliser l’arrêt d’urgence ou le contrôle local.
Couper le calculateur puis la liaison réseau ; vérifier la mise au repos de la traction et de l’outil.Mesurer séparément traction, calcul, perception et actionneur avant de dimensionner batterie, BMS et recharge. Les panneaux du dessin ne prouvent pas une autonomie solaire.
Relever Wh par heure et par hectare, pointe de courant, température et réserve à fin de mission.Comparer bineuse légère, outil oscillant et absence d’action sur les cas incertains. Définir profondeur de travail et distance minimale aux cultures après mesure sur parcelle.
Comparer à une zone témoin : adventices restantes, plants endommagés, temps de travail et perturbation du sol.Comparer encodeur rail, butées et vision locale pour atteindre une case. Mesurer volume délivré, latence vanne et exclusion avec A‑01 avant tout multi-rangs.
Banc un rang : position, débit, arrêt commun, journal fusionné.La sécurité suit la série ISO 18497 ; son application concrète et la conformité locale restent à établir par une analyse de risques. Le laser demeure hors du premier prototype.
07 / PISTE DE RECHERCHE · VLA
La revue de littérature VLA transmise en octobre 2026 ouvre une piste expérimentale pour A-01. Un modèle Vision-Language-Action associe observations visuelles, instruction et prédiction d’action ; son intérêt pour cette parcelle et cet outil reste à démontrer.
Filmer la culture et les adventices à plusieurs stades ; associer à chaque séquence l’état du robot, la position de l’outil, l’action humaine et une consigne courte. Séparer les parcelles d’entraînement et d’évaluation pour éviter de mesurer une simple mémorisation.
Comparer d’abord un suivi de rang et une détection de plantes supervisés à une politique VLA. Évaluer les faux ciblages de cultures, les adventices manquées, la latence, la reprise en main et la qualité de l’explication fournie à l’opérateur.
Tester mémoire, consommation et temps de réponse sur le matériel candidat, y compris hors réseau. Quantification ou modèle compact sont des options à mesurer : aucun débit en TOPS ni fréquence de contrôle ne garantit à lui seul la réussite au champ.
Faire varier lumière, ombres, occlusions, taille des plantes et glissement du sol. Puis vérifier sur une parcelle fermée avec des cas jamais vus, en consignation des échecs. Les résultats de simulation ne remplacent pas les essais réels.
Le VLA peut proposer une action ; le contrôleur local et les interverrouillages décident si elle est autorisée. Une consigne ambiguë, une plante non reconnue, un obstacle ou une perte de localisation doivent bloquer l’outil et permettre la reprise humaine.
Lecture critique du document de travail « Revue de littérature robotique agricole VLA enrichie » (octobre 2026). Ce PDF ne fournit pas de bibliographie permettant de confirmer ses chiffres généraux ; ils ne sont donc pas repris comme exigences d’A-01. Les sources consultables ci-dessous étayent les pistes retenues.
08 / CHRONOLOGIE DOCUMENTAIRE
Dates de publication des sources et date de cette synthèse. Cette chronologie ne prétend pas que Kimosiris a réalisé des essais ou des travaux à ces dates.
Une revue scientifique classe les technologies de navigation, vision et désherbage mécanique, chimique ou thermique. Elle pose le cadre de comparaison d’A-01.
Revue Weed Science ↗PhoenixBot décrit une combinaison de vision, suivi de rang et désherbage mécanique pour petites exploitations. C’est un exemple de recherche, sans transfert direct de ses performances à A-01.
Étude PhoenixBot ↗Une revue de 22 études de terrain souligne que l’efficacité de désherbage est plus documentée que les effets cumulés sur les fonctions du sol. D’où le suivi des passages et du tassement.
Revue European Journal of Soil Science ↗La veille rapproche les études, les notices techniques et la série ISO 18497. Une lecture critique du PDF VLA transmis ajoute un protocole de comparaison et de collecte de données. Aucun prototype opérationnel n’est déclaré.
Voir la piste VLA ↗Le concept de ferme sur rails est décortiqué : architecture en couches, nomenclature P-01 à P-12, fonctions C-01 à C-10, étapes de réalisation et jalons M5–M8 dans le plan de développement.
Lire l’étude ↗09 / PARCOURS DE RECHERCHE À CONNAÎTRE
Étudiant à la maîtrise en informatique à l’Université du Québec à Rimouski (UQAR), Yve-Roland Kagambega travaille au sein d’une équipe dirigée par le professeur Mehdi Adda sur des robots capables de reconnaître et d’arracher les mauvaises herbes sans abîmer les cultures. Cette recherche associe robotique et modèles d’intelligence artificielle « Vision-Language-Action » ; l’équipe explore aussi une plateforme réunissant engins terrestres et drones.
Portrait documentaire publié en 2026. Cette mention ne présente pas M. Kagambega comme membre de Kimosiris ni A-01 comme un projet de l’UQAR.
10 / À PRÉCISER
Ce cahier devient exploitable lorsque les données du terrain remplacent les hypothèses du dessin.
Culture et parcelle : quelles espèces, espacements, pentes, sols et périodes de travail ?
Exploitation : quelle circulation des personnes, des animaux et des autres machines ?
Performance : quelle précision de désherbage, quel niveau de dommage acceptable et quel temps de mission cible ?
Infrastructure : corrections RTK, couverture réseau, énergie, points d’eau et zone de maintenance ?
Rails : quel écartement de piliers, quelle hauteur libre, quel fluide autorisé, quel volume max par case ?
Couplage : qui valide une anomalie avant action de tête — opérateur, règle automatique, ou les deux ?
Budget et conformité : quels coûts cibles, responsabilités et exigences locales avant un pilote un rang puis multi-rangs ?
REPÈRES TECHNIQUES
Ces documents servent à cadrer des choix possibles. Leur citation ne signifie ni certification ni sélection définitive de composants.
PARLONS DE VOTRE PROJET
Une question, une ambition ou un besoin précis ? Écrivez-nous.
LABORATOIRE INTERACTIF
Réglez la densité d’adventices, la vitesse et l’énergie théoriques, puis observez le trajet et les arrêts de sécurité dans une scène 3D pédagogique.
Ouvrir le simulateur A‑01 ↗